ブログ ·
協働ロボットはなぜ AC モーターではなく DC モーターを使用するのですか?
協働ロボットが AC モーターではなく DC モーターを使用する主な理由には、制御、精度、フィードバック、適応性を考慮する必要があります。 DC モーターが協働ロボットによく選ばれる理由は次のとおりです。
詳細を見る ↗
IIMT ROBOT
ブログ ·
協働ロボットが AC モーターではなく DC モーターを使用する主な理由には、制御、精度、フィードバック、適応性を考慮する必要があります。 DC モーターが協働ロボットによく選ばれる理由は次のとおりです。
詳細を見る ↗
ニュース ·
IIMT 協働ロボットの統合関節は、小型、高速、大トルク、良好な応答などの多くの利点を備えています。高出力密度モーターの使用により、非常に小さなサイズで関節モーターの高速化と高トルク化が可能となり、協働ロボット全体がより高速に動作し、より高い実行効率が保証されます。また、自社開発のサーボドライブを使用し、磁気エンコーダにより精密な制御を実現し、その総合性能は同海外モデルの一般的なサーボ性能に近いものとなっています。
詳細を見る ↗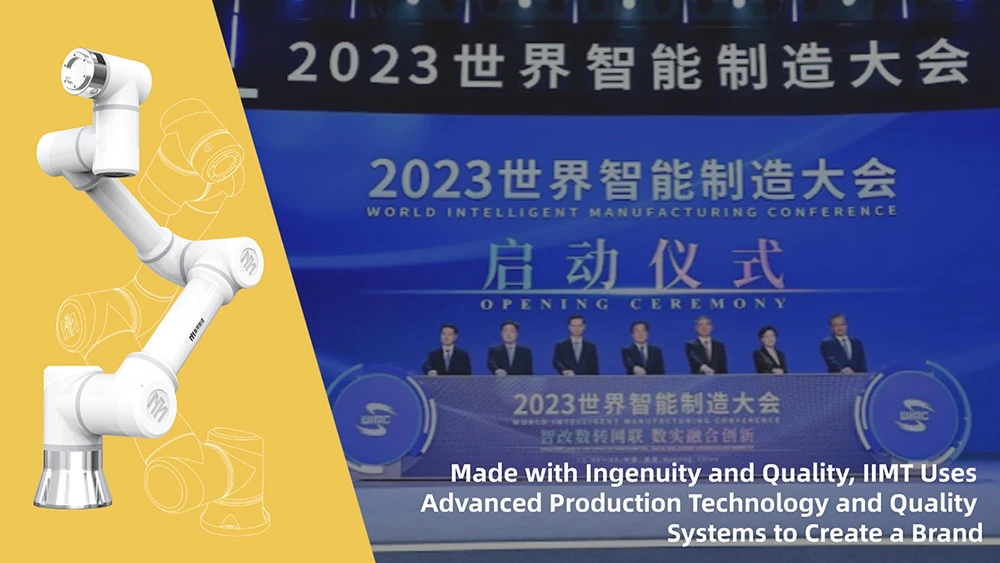
ニュース ·
今朝(12月6日)、2023年世界インテリジェント・マニュファクチャリング・カンファレンスが南京で開幕した。 「インテリジェント変革、デジタル変革、ネットワーク接続、デジタルとリアルの統合イノベーション」をテーマとするこのカンファレンスは、2016年から南京で開催されている第8回世界インテリジェントマニュファクチャリングカンファレンスです。
詳細を見る ↗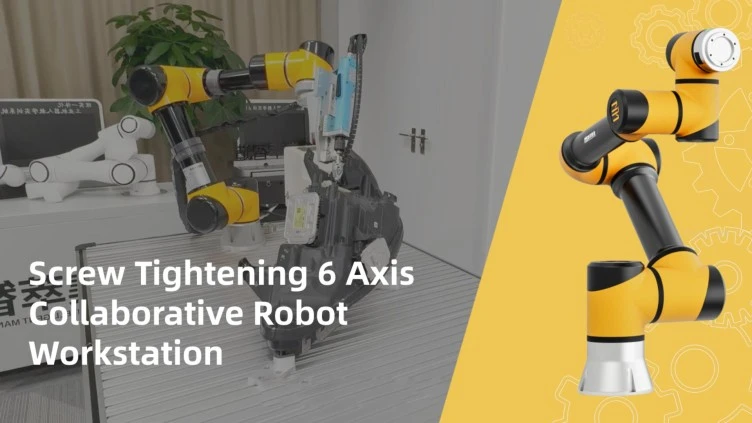
ニュース ·
現代の工業生産ではネジが非常に頻繁に使用されていますが、手作業でのネジ締めは時間と労力がかかり、ミスが発生しやすいため、企業に多大な迷惑をもたらします。科学技術の絶え間ない発展により、手動によるネジ締め作業を代替し、生産効率を大幅に向上させる全自動ネジ締めロボットが登場しました。では、全自動ねじ締めロボットとは一体どのようなものなのでしょうか?
詳細を見る ↗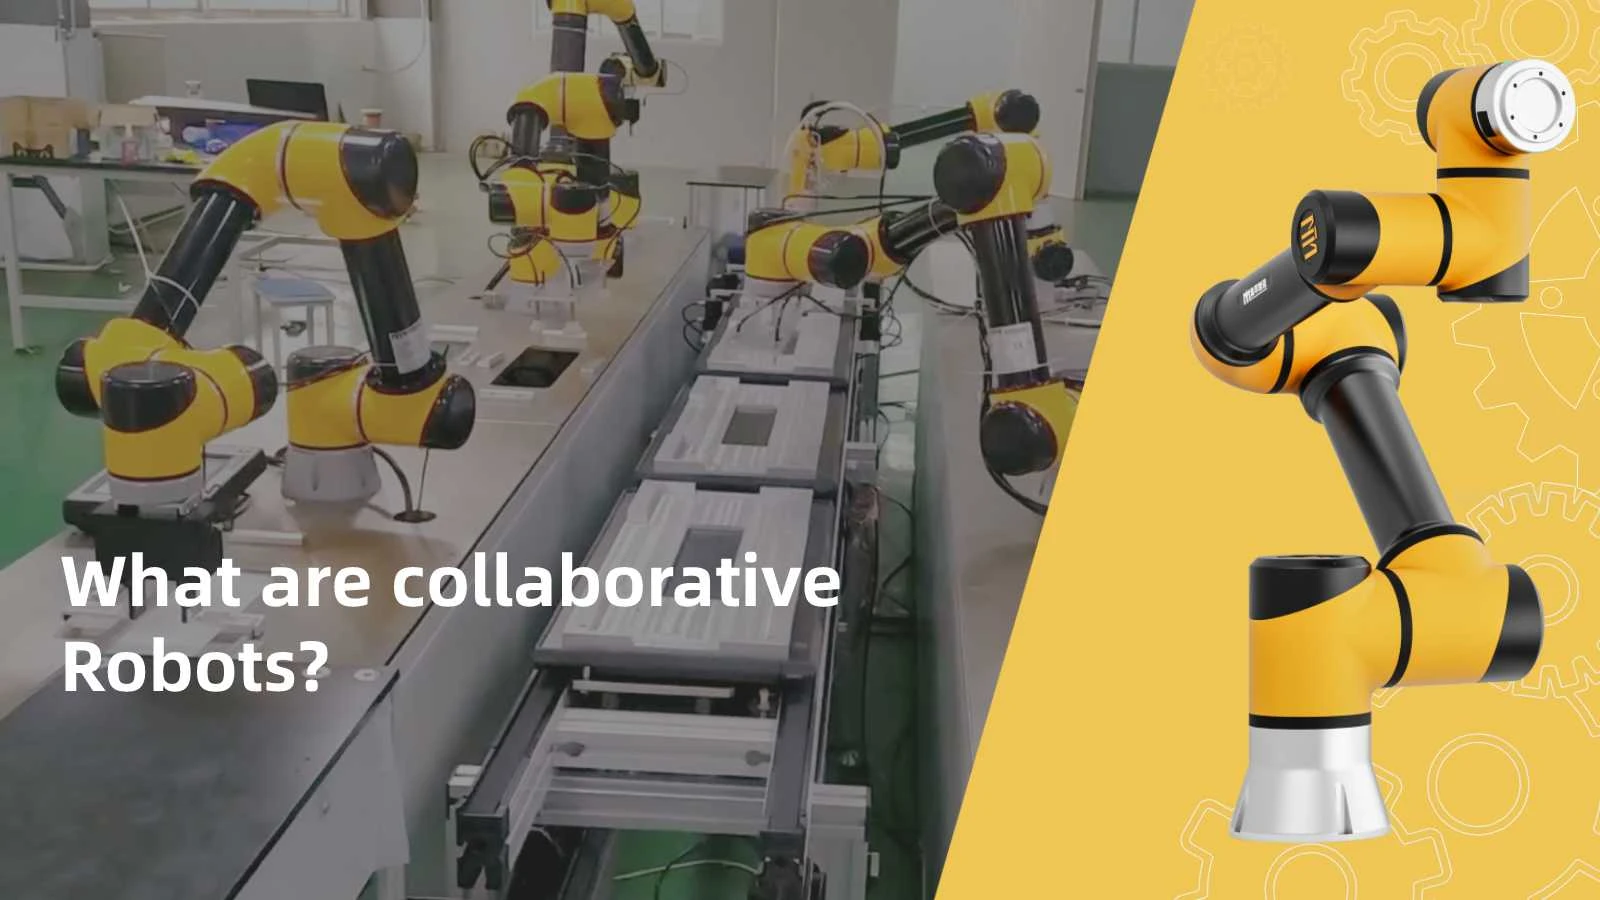
ブログ ·
協働ロボットとは、その名のとおり、ロボットと人が生産ライン上で協働し、ロボットの効率性と人間の知性を最大限に発揮できるロボットのことです。この種のロボットは費用対効果が高いだけでなく、安全で便利でもあり、製造企業の発展を大きく促進することができます。
詳細を見る ↗IIMT ROBOT