
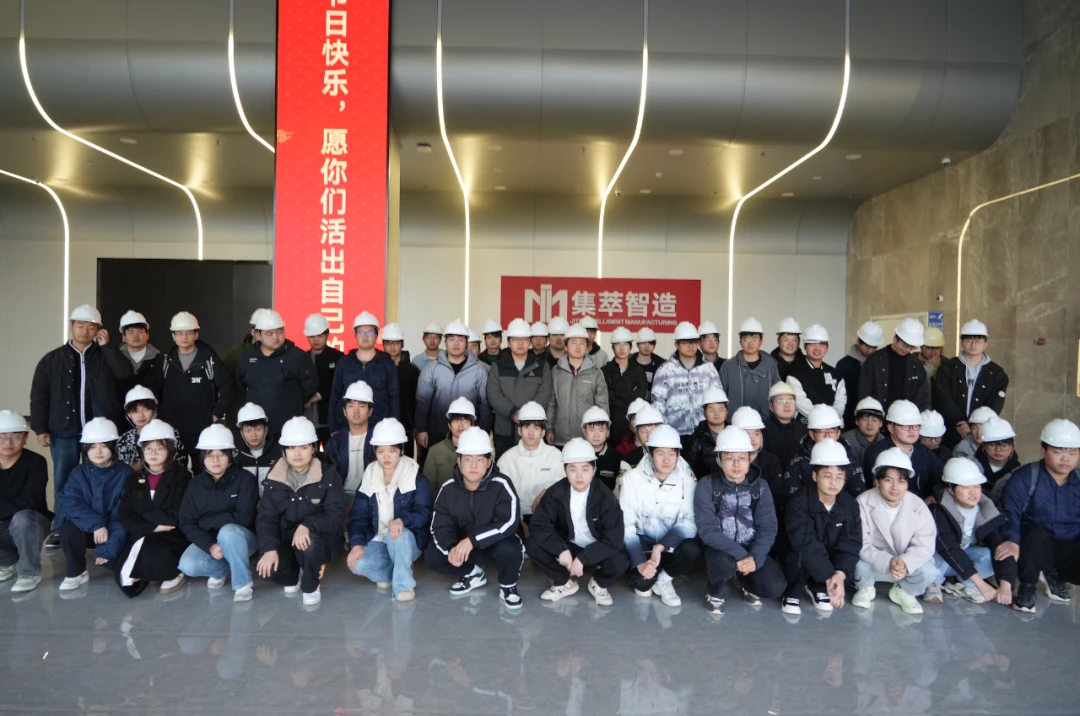
Am 8. März 2024 besuchten Lehrer und Schüler des Ma'anshan College das Jiangsu Jitri Intelligent Manufacturing Technology Research Institute Co., Ltd. für Besuche und Austausch.
Um das Verständnis der Studierenden für die Anwendungsfelder der Roboterindustrie zu vertiefen, wird Fachwissen mit realen Produkten kombiniert. Das IIMT lud Liu Jizhan, stellvertretender Dekan der Fakultät für Agrartechnik der Universität Jiangsu, ein, für Gaststudenten eine spezielle Schulung zum Thema „1+3 für die Entwicklung der Agrarroboter-Industrietechnologie“ durchzuführen.
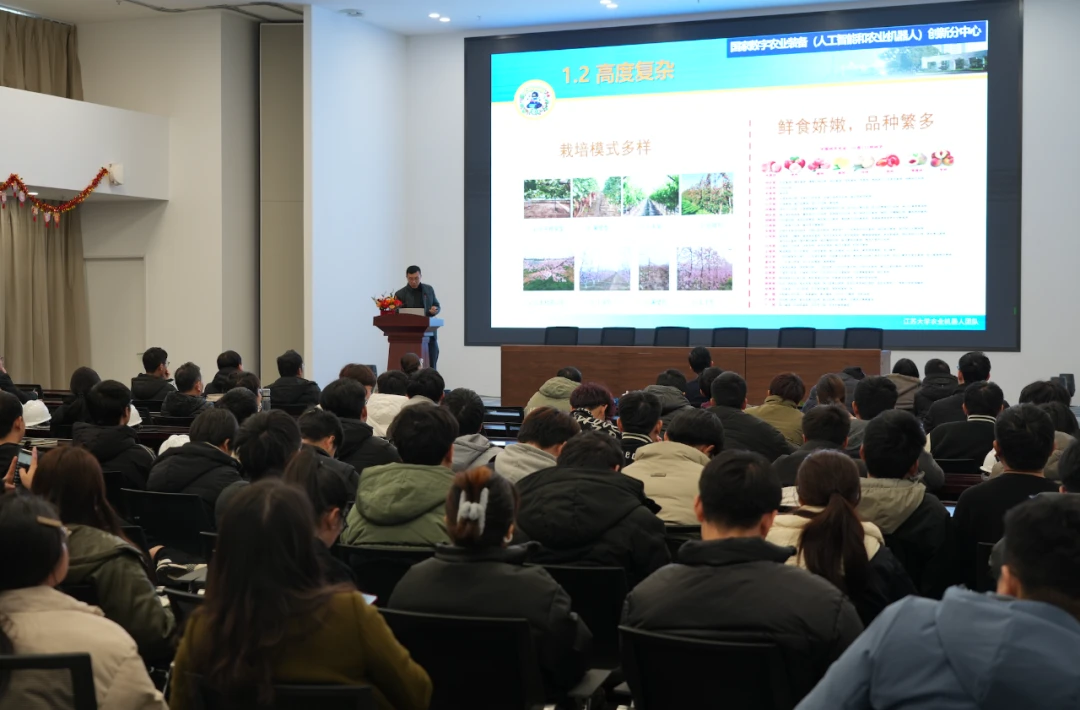
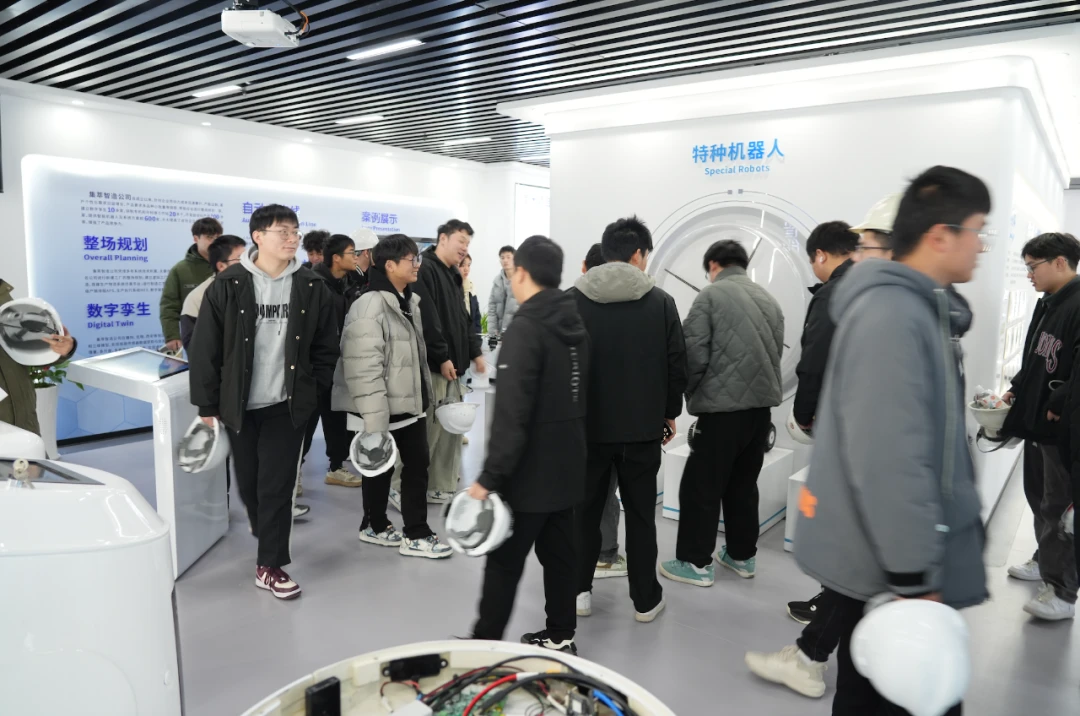
Nach der Schulung führte der Marketingleiter des IIMT die Lehrer und Studenten des Ma'anshan College zu einem Besuch der Ausstellungshalle und der Produktionsfabrik des IIMT und stellte die Entwicklungsgeschichte, Produktkategorien, patentierte Technologien und andere Informationen des IIMT ausführlich vor. Sowohl die Schule als auch das Unternehmen führten eine Diskussion über tiefgreifende Kommunikation und Lernen.
In der IIMT-Ausstellungshalle zeigten die Studenten ein starkes Interesse an Robotertechnologie und -produkten. Sie verfügten über umfassende Erfahrung im Betrieb von IIMT-Roboterprodukten und führten fachliche und technische Gespräche und Interaktionen mit dem Personal vor Ort. Die Atmosphäre war sehr aktiv. Im IIMT-Workshop hinterließ die saubere und aufgeräumte Arbeitsumgebung einen tiefen Eindruck bei den Studierenden und viele Studierende äußerten ihre Bereitschaft, nach ihrem Abschluss zu arbeiten.
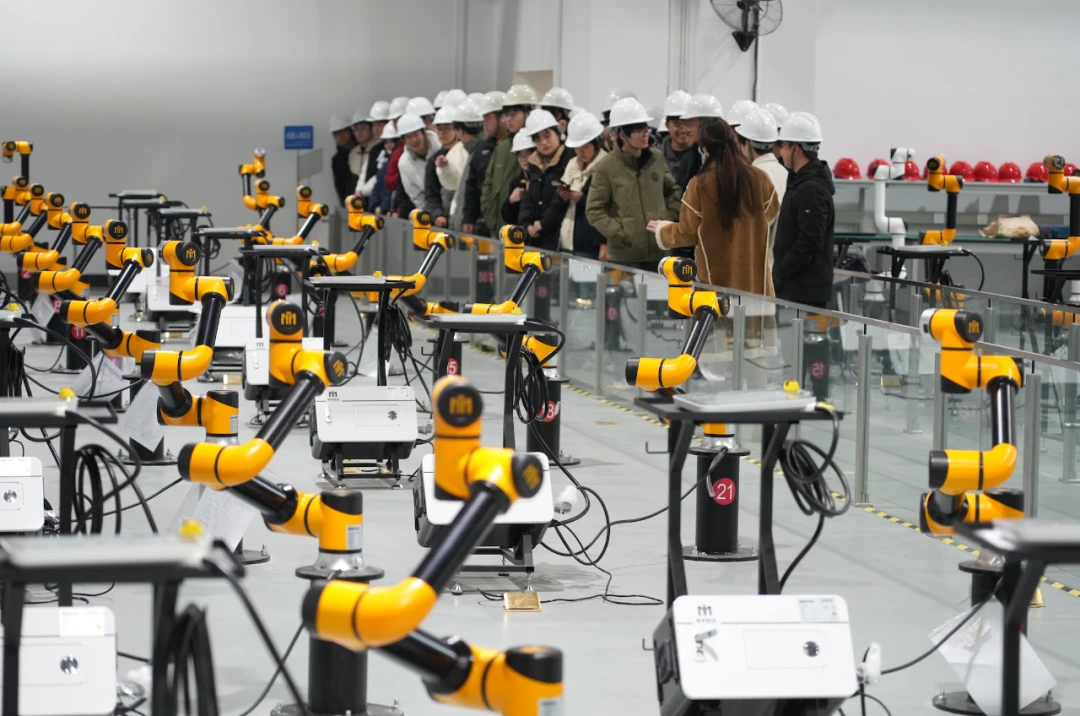
Als repräsentatives Unternehmen in der Roboterindustrie setzt IIMT Robot auf Antriebs- und Steuerungsmodule mit hohem Leistungsdichteverhältnis und integriertem Gelenkmodul, die modular aufgebaut sind und sofort einbau- und einsatzbereit sind. Selbstentwickeltes rahmenloses Gleichstrom-Motordesign und Antriebssteuerung, keine induktive Stromkollision. Der Erkennungs- und Sicherheitsverhinderungsmechanismus gewährleistet den doppelten Sicherheitsverhinderungsmechanismus von Personal und Ausrüstung, um die Integration und Sicherheit zwischen Robotern und Menschen zu gewährleisten; Komplexe Dynamik, Modellierung und Ziehen, Lehren der Trajektorienreproduktion, Entwickeln von Körperkurven, Raumtrajektorien höherer Ordnung, Planungsalgorithmus, um Drag-and-Drop-Lernen und genaue Trajektorienreproduktion zu erreichen.
Es ist einfach zu bedienen, äußerst flexibel und anpassungsfähig und kann in industriellen Fertigungsszenarien wie Präzisionsbearbeitung, Polieren und Schleifen, Montage, Be- und Entladen von Werkzeugmaschinen, Palettierung, Handhabung und Sortierung eingesetzt werden.