
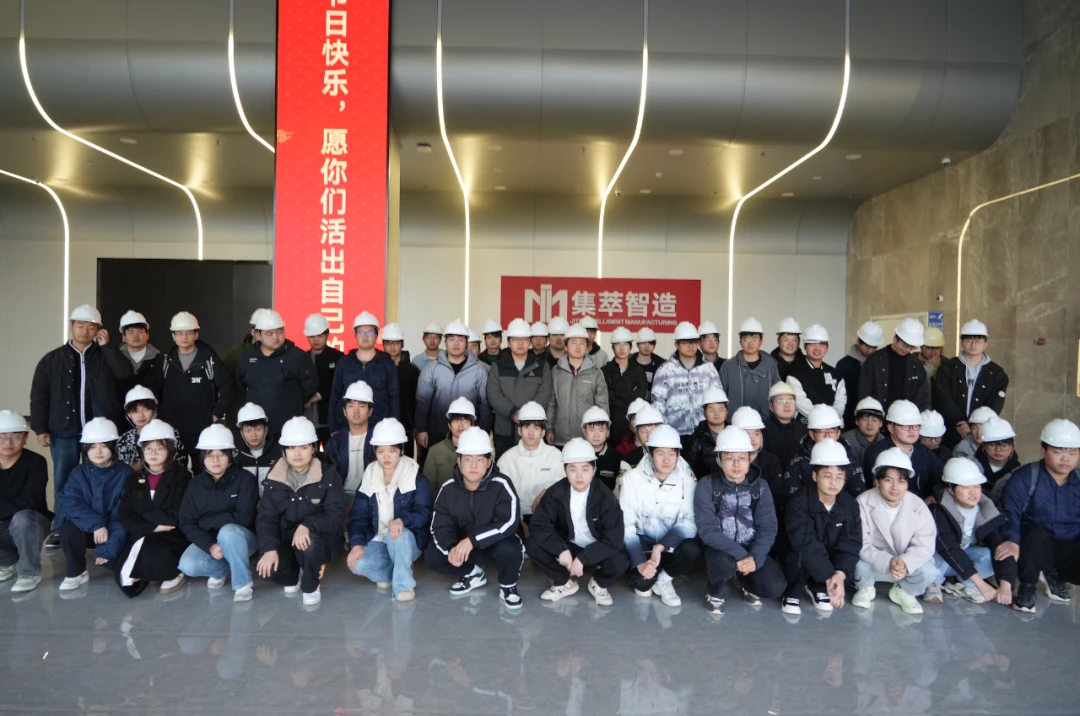
El 8 de marzo de 2024, profesores y estudiantes de Ma'anshan College visitaron el Jiangsu Jitri Intelligent Manufacturing Technology Research Institute Co., Ltd. para visitas e intercambios.
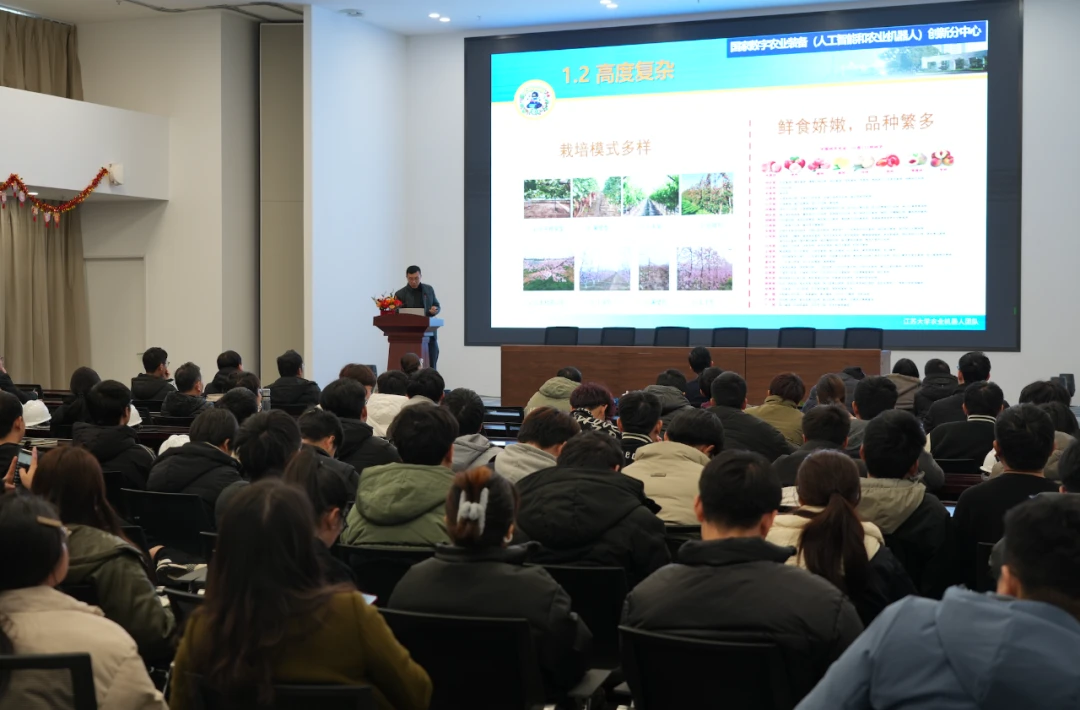
Para profundizar la comprensión de los estudiantes sobre los campos de aplicación de la industria robótica, se combinan conocimientos profesionales con productos reales. IIMT invitó a Liu Jizhan, vicedecano de la Escuela de Ingeniería Agrícola de la Universidad de Jiangsu, a realizar una capacitación especial sobre "1+3 para el desarrollo de tecnología de la industria de robots agrícolas" para estudiantes visitantes.
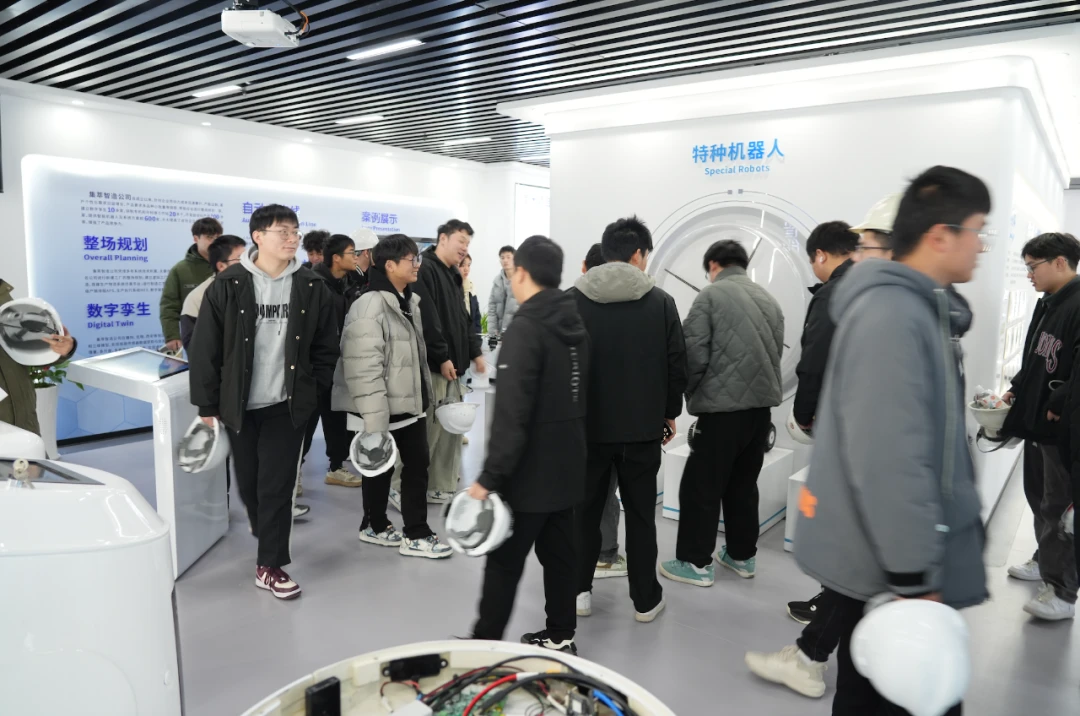
Después de la capacitación, el director de marketing de IIMT llevó a los profesores y estudiantes de Ma'anshan College a visitar la sala de exposiciones y la fábrica de IIMT y presentó en detalle la historia del desarrollo, las categorías de productos, las tecnologías patentadas y otra información de IIMT. Tanto la escuela como la empresa llevaron a cabo un debate sobre comunicación y aprendizaje en profundidad.
En la Sala de Exposiciones IIMT, los estudiantes tenían un gran interés en la tecnología y los productos robóticos. Tenían una profunda experiencia en el funcionamiento de productos robóticos IIMT y mantuvieron discusiones e interacciones profesionales y técnicas con el personal en el sitio. El ambiente era muy activo. En el taller IIMT, el ambiente de trabajo limpio y ordenado dejó una profunda impresión en los estudiantes, y muchos estudiantes expresaron su voluntad de trabajar después de graduarse.
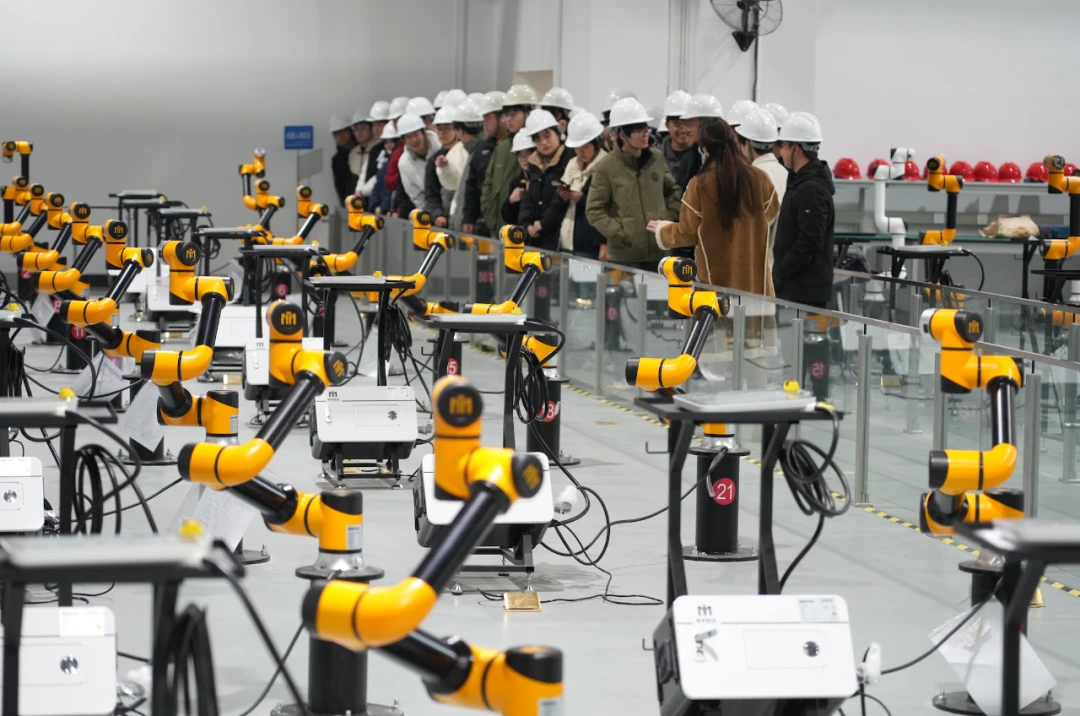
Como empresa representativa en la industria de la robótica, IIMT Robot adopta módulos de articulación integrados de control y transmisión con relación de densidad de potencia alta, diseño modular, listos para instalar y usar; diseño de motor del mismo servicio sin marco de CC de desarrollo propio y control de accionamiento, sin colisión de corriente inductiva. El mecanismo de detección y prevención de seguridad garantiza el mecanismo de prevención de seguridad dual del personal y el equipo para garantizar la integración y seguridad entre robots y personas; modelado dinámico complejo y reproducción de trayectorias de enseñanza de arrastre desarrollar trayectorias espaciales de alto orden de curvas corporales Algoritmo de planificación para lograr la enseñanza de arrastrar y soltar y una reproducción precisa de trayectorias.
Es fácil de operar, altamente flexible y adaptable, y puede usarse en escenarios de fabricación industrial, como mecanizado de precisión, pulido y rectificado, ensamblaje, carga y descarga de máquinas herramienta, paletizado, manipulación y clasificación.