
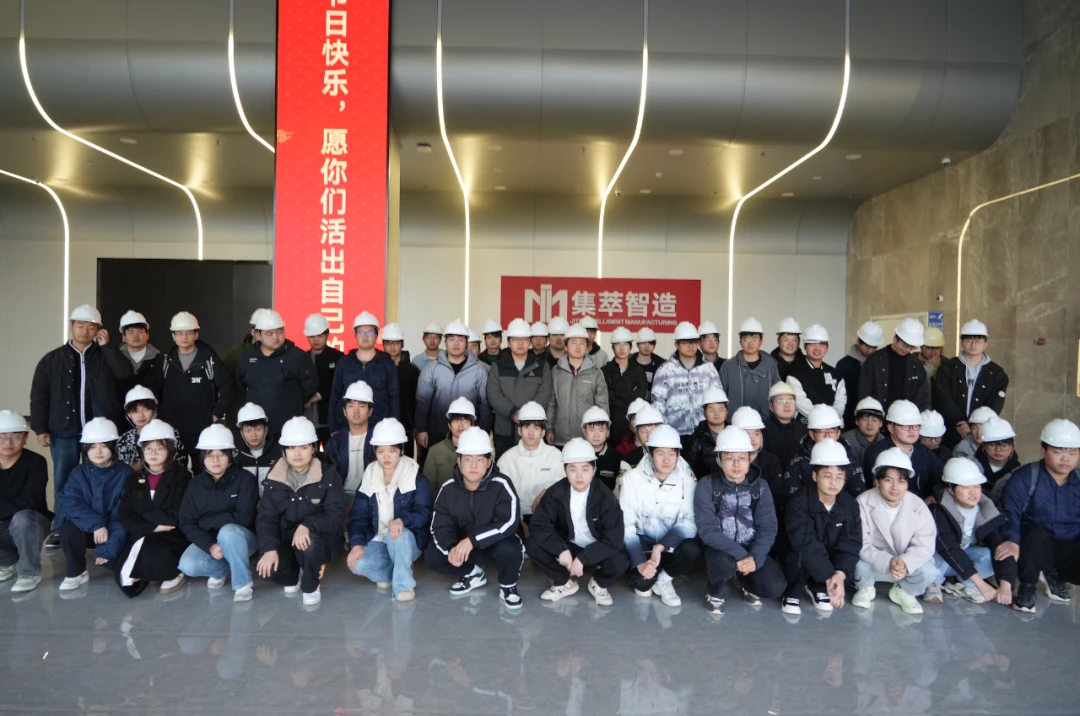
8 марта 2024 года преподаватели и студенты колледжа Мааньшань посетили компанию Jiangsu Jitri Intelligent Manufacturing Technology Research Co., Ltd. для визитов и обмена мнениями.
Чтобы углубить понимание студентами областей применения робототехники, профессиональные знания сочетаются с реальными продуктами. IIMT пригласил Лю Цзичжана, заместителя декана факультета сельскохозяйственной инженерии Университета Цзянсу, провести специальный тренинг «1+3 для развития технологии сельскохозяйственной робототехники» для приглашенных студентов.
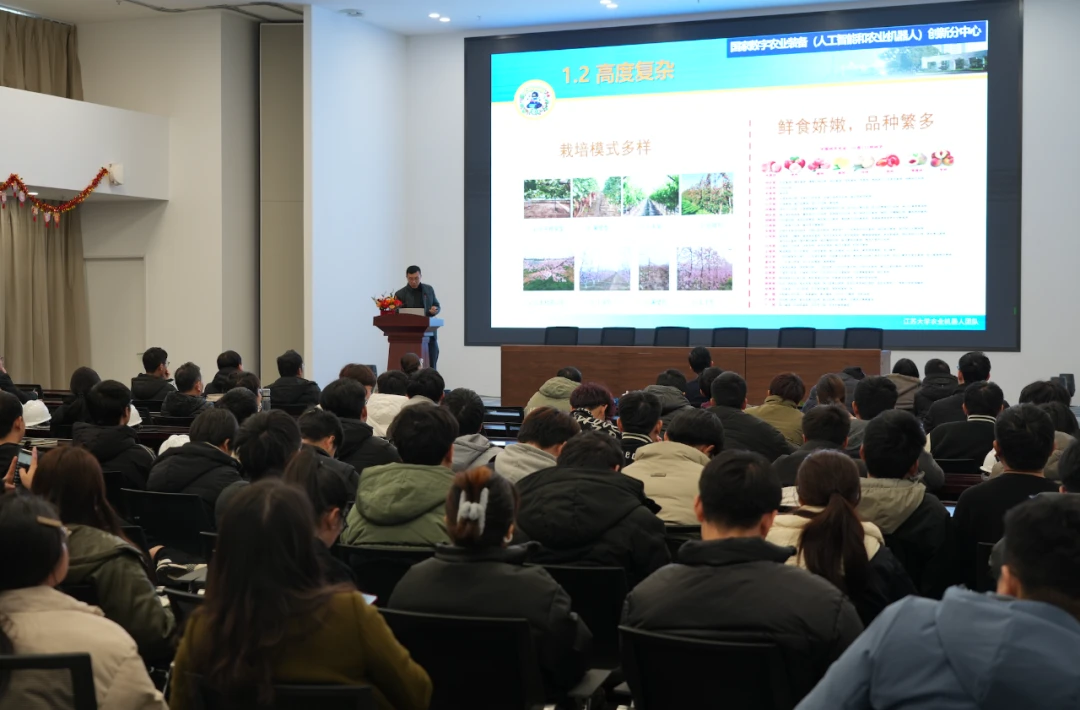
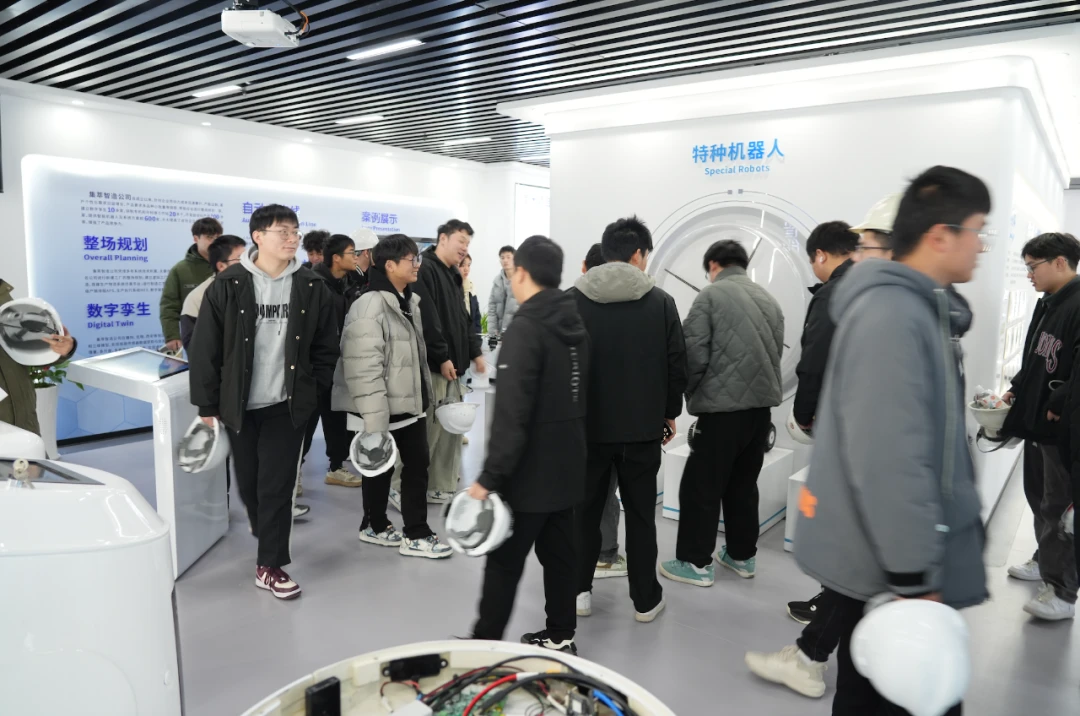
После тренинга директор по маркетингу IIMT повел преподавателей и студентов колледжа Мааньшань посетить выставочный зал IIMT и производственную фабрику и подробно представил историю развития, категории продуктов, запатентованные технологии и другую информацию IIMT. И в школе, и на предприятии провели дискуссию. Углубленное общение и обучение.
В выставочном зале IIMT студенты проявили большой интерес к технологиям и продуктам робототехники. Они имели обширный опыт эксплуатации роботизированной продукции IIMT, а также провели профессиональные и технические обсуждения и пообщались с персоналом на месте. Атмосфера была очень активной. В цехе ИИМТ чистая и опрятная рабочая среда произвела на студентов глубокое впечатление, и многие студенты выразили готовность работать после окончания учебы.
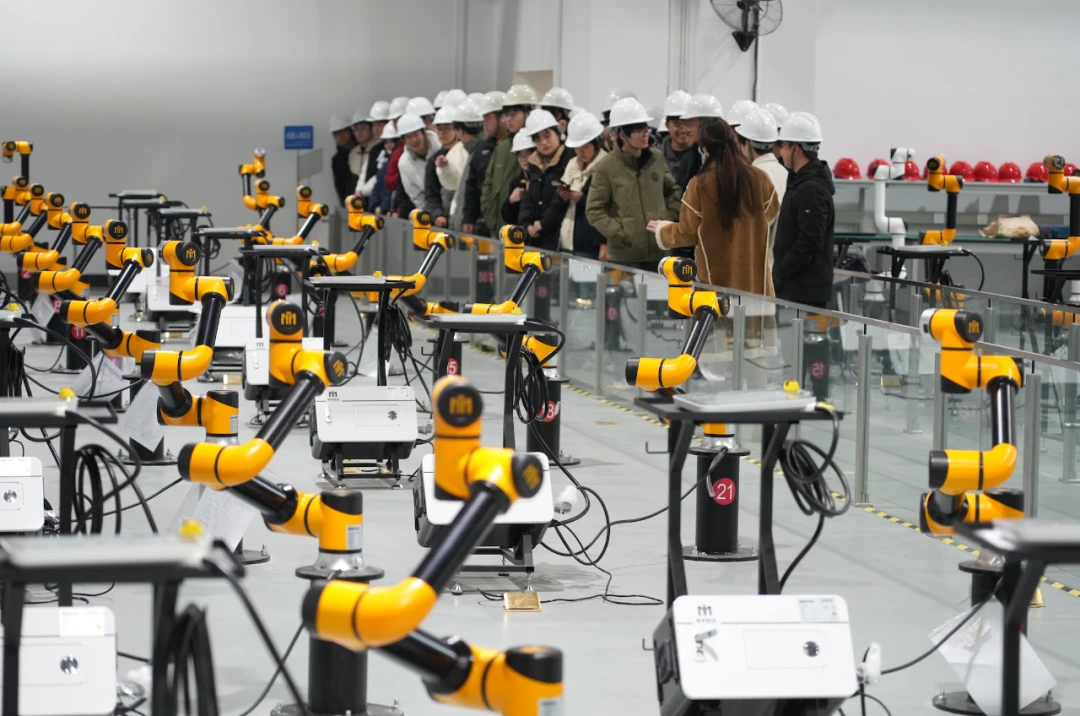
Являясь представительным предприятием в индустрии робототехники, IIMT Robot использует интегрированные шарнирные модули привода и управления с высокой плотностью мощности, модульную конструкцию, готовую к установке и использованию; самостоятельно разработанная конструкция бескаркасного двигателя постоянного тока и управление приводом, отсутствие столкновений с индуктивным током. Механизм обнаружения и предотвращения безопасности обеспечивает двойной механизм предотвращения безопасности персонала и оборудования для обеспечения интеграции и безопасности между роботами и людьми; сложное динамическое моделирование и обучение перетаскиванию, воспроизведение траектории, разработка космических траекторий высокого порядка по кривой тела. Алгоритм планирования для достижения обучения перетаскиванию и точного воспроизведения траектории.
Он прост в эксплуатации, очень гибок и адаптируем и может использоваться в сценариях промышленного производства, таких как прецизионная механическая обработка, полировка и шлифовка, сборка, загрузка и разгрузка станков, укладка на поддоны, погрузка и сортировка.