
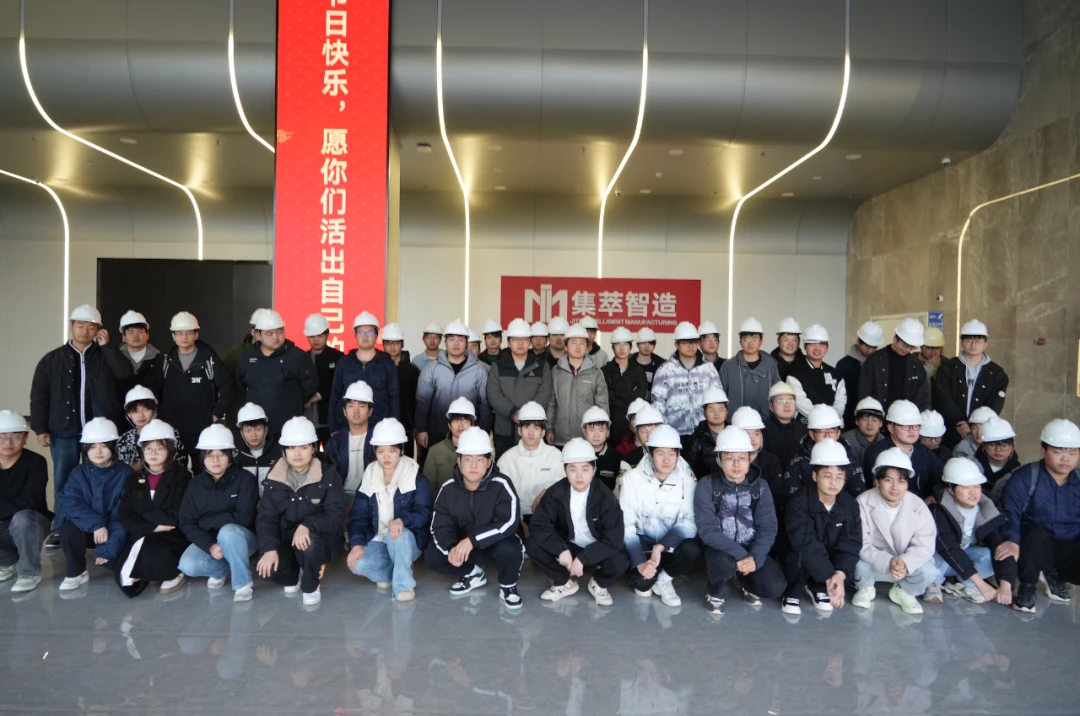
8 marca 2024 r. nauczyciele i uczniowie z Ma'anshan College odwiedzili Jiangsu Jitri Intelligent Manufacturing Technology Research Institute Co., Ltd. w celu przeprowadzenia wizyt i wymian.
Aby pogłębić wiedzę uczniów na temat zastosowań przemysłu robotycznego, wiedzę profesjonalną łączy się z rzeczywistymi produktami. IIMT zaprosił Liu Jizhan, prodziekana Szkoły Inżynierii Rolniczej Uniwersytetu Jiangsu, do przeprowadzenia specjalnego szkolenia dla wizytujących studentów na temat „1+3 na rzecz rozwoju technologii przemysłu robotów rolniczych”.
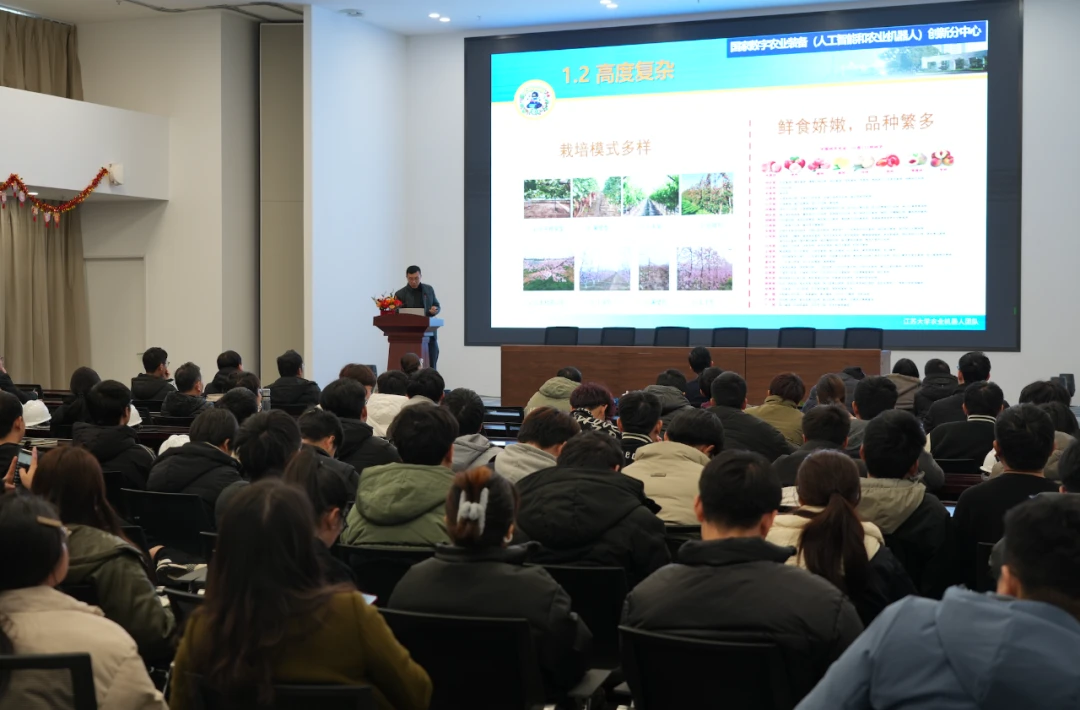
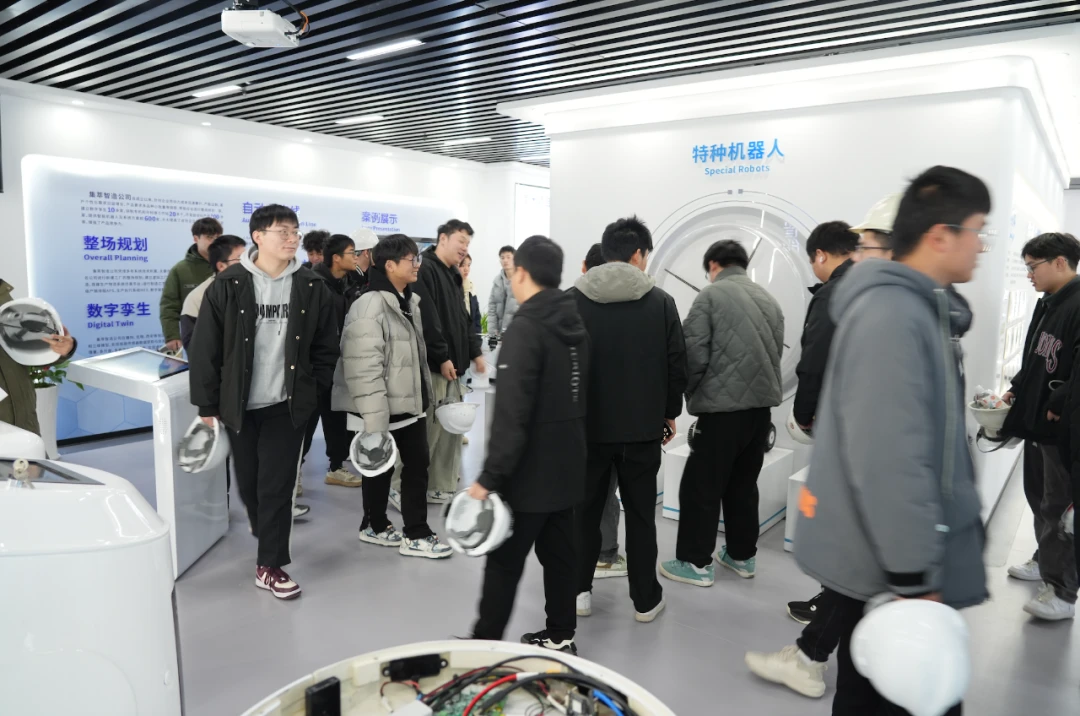
Po szkoleniu dyrektor ds. marketingu IIMT poprowadził nauczycieli i uczniów Ma'anshan College do odwiedzenia hali wystawienniczej i fabryki IIMT, a następnie szczegółowo przedstawił historię rozwoju, kategorie produktów, opatentowane technologie i inne informacje o IIMT. Zarówno szkoła, jak i przedsiębiorstwo przeprowadziły dyskusję Pogłębiona komunikacja i uczenie się.
W Hali Wystawowej IIMT uczniowie wykazali duże zainteresowanie technologią i produktami robotyki. Mieli dogłębne doświadczenie w obsłudze produktów robotycznych IIMT oraz odbyli profesjonalne i techniczne dyskusje oraz interakcje z personelem na miejscu. Atmosfera była bardzo aktywna. Czyste i uporządkowane środowisko pracy podczas warsztatów IIMT wywarło na studentach głębokie wrażenie, a wielu studentów wyraziło chęć pracy po ukończeniu studiów.
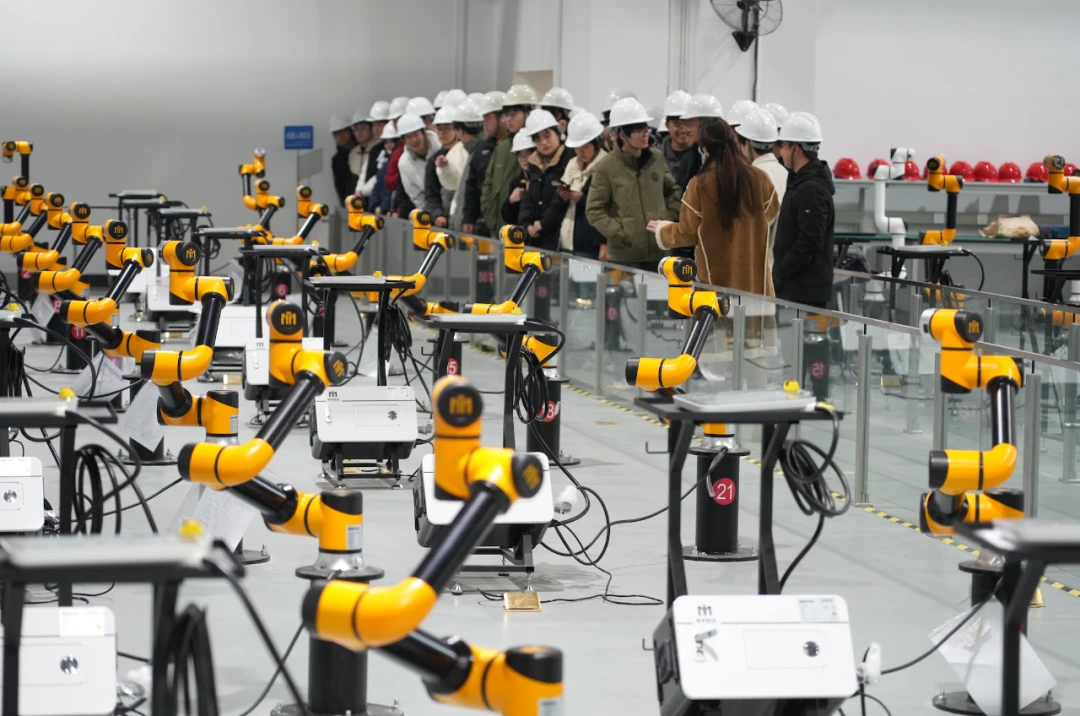
Jako reprezentatywne przedsiębiorstwo w branży robotów, IIMT Robot przyjmuje zintegrowane moduły przegubowe do napędu i sterowania o wysokim współczynniku gęstości mocy, o modułowej konstrukcji, gotowe do instalacji i użytkowania; samodzielnie opracowany, bezramowy silnik prądu stałego, zapewniający tę samą usługę i sterowanie napędem, brak kolizji prądu indukcyjnego. Mechanizm wykrywania i zapobiegania bezpieczeństwu zapewnia podwójny mechanizm zapobiegania bezpieczeństwu personelu i sprzętu, aby zapewnić integrację i bezpieczeństwo robotów i ludzi; złożone modelowanie dynamiki i przeciąganie nauczania reprodukcja trajektorii rozwijanie krzywej ciała trajektorie przestrzenne wyższego rzędu Algorytm planowania umożliwiający nauczanie metodą „przeciągnij i upuść” oraz dokładne odwzorowanie trajektorii.
Jest prosty w obsłudze, bardzo elastyczny i łatwy do dostosowania i może być stosowany w scenariuszach produkcji przemysłowej, takich jak precyzyjna obróbka, polerowanie i szlifowanie, montaż, załadunek i rozładunek obrabiarek, paletowanie, przenoszenie i sortowanie.